Informatics Point
Информатика и проектирование
Выбор и разработка функциональной схемы САР электропривода проектируемого механизма
На рисунке 1.16.3.3 представлена нелинейная характеристика регулятора положения, соответствующая таблице 1.16.3.1.
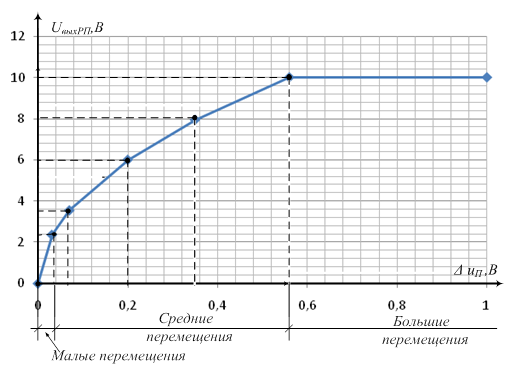
Рисунок 1.16.3.3 - Характеристики регулятора положения
Моделирование системы управления
Моделирование спроектированной и разработанной системы управления в среде MATLAB и приложения Simulink. Используя структурную схему системы управления приводом (СУЭП) на рисунке 1.16.4.2, а также расчёты в пункте 1.16.3 составим модель СУЭП в пакете приложения MATLAB Simulink. По этой же модели рассчитываются переходные процессы на ЭВМ с помощью программы структурного моделирования Simulink. Все коэффициенты, используемые при моделировании, были рассчитаны ранее, поэтому в данном разделе они приводиться не будут.
Структурная схема СПРК также как и приведённая раньше структурная схема включает в себя два канала управления: канал управления положением ротора и канал управления потокосцеплением ротора.
После моделирования произведем снятие необходимых осциллограмм.
Другими словами, перемещения достаточно для достижения скоростью и моментом установившегося значения. Поэтому полученная осциллограмма имеет трапецеидальный характер.
Если говорить о разгоне, то благодаря ЗИ мы имеем равноускоренное и равнозамедленное перемещение НВ, которое задаётся и определяется угловым ускорением привода. Ускорение определяет темп нарастания сигнала, т.е. «крутизну» характеристики, который можно регулировать путём изменения либо постоянной времени интегрирования, либо изменением ограничения релейного элемента. Применяя ПИ-регуляторы (как тока, так и скорости, а также потока) мы выигрываем по быстродействию, но при этом жертвуем весьма значительным перерегулированием. Перед сигналом задания на скорость стоит фильтр, поэтому сигнал по скорости получился практически без перерегулирования, а вот на входе задания тока, такого фильтра нет, соответственно заметно довольно большое перерегулирование по току. Так как система настроена на симметричный оптимум, то величина перерегулирования лежит в пределах 47 %. Но благодаря фильтру на входе ПИ-РС оно не настолько велико и равно
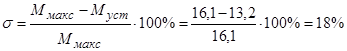 ; (1.15.4.1)
Перемещение слишком мало, чтобы момент и скорость достигли установившегося режима. В связи с этим происходит уменьшения величины перерегулирования, т.е. на весьма малых перемещениях, перерегулированием в контуре тока можно пренебречь.
Лучшие статьи по информатике
Частотно-территориальное планирование сети сотовой подвижной связи стандарта GSM
Линии радиосвязи, входящие в состав сотовых сухопутных подвижных систем
электросвязи (ССПСЭ) и спутниковых систем связи, обычно работают в диапазонах
ультра ...
Светодиодная гирлянда на микроконтроллере ATiny2313
Развитие
микроэлектроники и широкое её применение в промышленном производстве, в
устройствах и системах управления самыми разнообразными объектами и процесс ...
Применение цифровых фотокамер для осуществления регулярной видеосъемки в образовательных учреждениях
цифровая фотокамера видеосъёмка
Современная
жизнь диктует новые требования к качеству изобразительного контента. Если в
1980-90 е года черно-белая картинка с ...
Меню сайта
- Главная
- Проектирование современных устройств
- Разработка схем цифровых устройств
- Современные датчики положения
- Современные сетевые технологии
- Современные системы видеонаблюдения
- Телекоммуникационные системы в гостиницах
2026 © www.informaticspoint.ru