Informatics Point
Информатика и проектирование
Условия устойчивости (робастности) управления для систем с пи регуляторами
Отметим, что при ограничениях (4 11), (4 12) и (4 15) максимальное значение  определяется следующим выражением:
 .
Одна из проблем, с которыми приходится сталкиваться при настройке систем управления технологическими процессами пищевых производств, заключается в отсутствии полной обратной связи по вектору состояния  Это объясняется тем, что управляемым объектам нередко присуща пространственная распределенность параметров, а вектор состояния системы с таким объектом имеет бесконечную размерность. Разумеется, на практике невозможно реализовать обратную связь по бесконечному числу координат вектора
Поэтому в системах с неполной обратной связью не все полюсы можно расположить в любом наперед заданном положении, т.е. заведомо обеспечить выполнение требований (5.1).
При данных обстоятельствах приходиться ограничиться выполнением требований (5.1) лишь для так называемых доминирующих полюсов системы.
Предположим, что система имеет  доминирующих полюсов
 ,
 тогда для остальных полюсов системы
 ,
 должны выполняться неравенства
 ; (5.4)
 . (5.5)
В соответствии с условием (5.4) все недоминирующие полюсы системы должны располагаться на комплексной плоскости не ближе к мнимой оси, чем доминирующие. А условие (5.5) означает, что недоминирующие полюсы расположены значительно дальше от начала системы координат по сравнению с доминирующими.
При выполнении условий (5.4) и (5.5) качество управления определяется в основном доминирующими полюсами и поэтому выполнение для них требований (4.1) позволяет значительно повысить качество управления технологическими процессами.
Рассмотрим методы расчета параметров настройки регуляторов, используемых для управления линейными стационарными системами с распределенными и сосредоточенными параметрами. Эти методы базируются на требованиях (5.1) для доминирующих полюсов.
Воспользуемся уравнением (5.6), эквивалентным характеристическому уравнению замкнутой системы, причем передаточная функция объекта  считается заданной
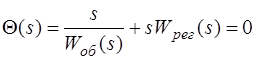 . (5.6)
Чтобы применить требования (5.1) необходимо установить взаимосвязь между числом доминирующих полюсов системы  , для которых эти требования выполнимы, и числом параметров настройки регулятора
 , значения которых требуется определить.
Кроме того, необходимо также установить значение неизвестной величины .
Следовательно, имеется  неизвестных величин, варьируя значения которых, можно задать желаемое расположение такого же числа полюсов, т.к. каждому полюсу системы
 отвечает уравнение
 .
Полагая, что
 , (5.7)
и задав расположение полюсов согласно требованиям (4.1), получим систему уравнений
 , (5.8)
решив которую, можно определить все неизвестные величины.
Для систем с ПИ регуляторами  и согласно равенству (5.7) имеем
 .
В таком случае в соответствии с требованиями (4.1) расположение доминирующих полюсов замкнутой системы с ПИ регулятором принимает вид
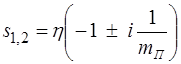 ;
 . (5.9)
Лучшие статьи по информатике
Оптрон гальванической развязки
Основное преимущество обратноходовой топологии - дешевизна и
малое количество компонентов. Поэтому практически все сетевые источники питания
до мощностей 30 ...
Таймер на микроконтроллере MSP430F2013
Практически
в любой современной электронной технике можно найти микроконтроллеры. Столь
широкое применение этих микросхем обусловлено чрезвычайно удачным со ...
Проектирование системы атмосферной оптической связи
В настоящее время на мировом рынке САОС прочно заняли
определенную нишу, так как эта технология является вполне достойным конкурентом
стационарной радиосвя ...
Меню сайта
- Главная
- Проектирование современных устройств
- Разработка схем цифровых устройств
- Современные датчики положения
- Современные сетевые технологии
- Современные системы видеонаблюдения
- Телекоммуникационные системы в гостиницах
2026 © www.informaticspoint.ru